
उत्पाद हाइलाइट्स
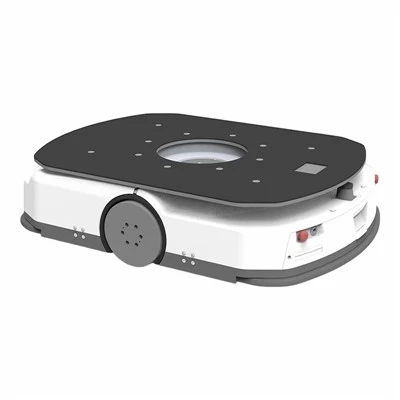
यह स्वचालित निर्देशित वाहन 600KG आधुनिक गोदाम और फैक्ट्री लॉजिस्टिक्स के लिए एक लागत प्रभावी समाधान है। यह श्रम खर्चों को कम करने के लिए दोहराए जाने वाले मैन्युअल हैंडलिंग कार्य की जगह लेता है। चौबीसों घंटे निरंतर संचालन के लिए डिज़ाइन किया गया, यह प्रभावी रूप से समग्र गोदाम उत्पादकता और कार्गो थ्रूपुट को बढ़ाता है।
मजबूत उठाने और संप्रेषित करने वाली असेंबलियों से सुसज्जित, डिवाइस स्थिर सामग्री परिवहन सुनिश्चित करता है और हैंडलिंग के दौरान कार्गो क्षति दर को काफी कम करता है। एक अन्य प्रमुख लाभ लचीली तैनाती में निहित है: रोबोट को व्यापक जमीनी पुनर्निर्माण या नागरिक संशोधन परियोजनाओं के बिना, साइट पर तुरंत उपयोग में लाया जा सकता है।

पूर्ण तकनीकी पैरामीटर
बुनियादी पैरामीटर
|
वस्तु |
पैरामीटर |
इकाई |
|
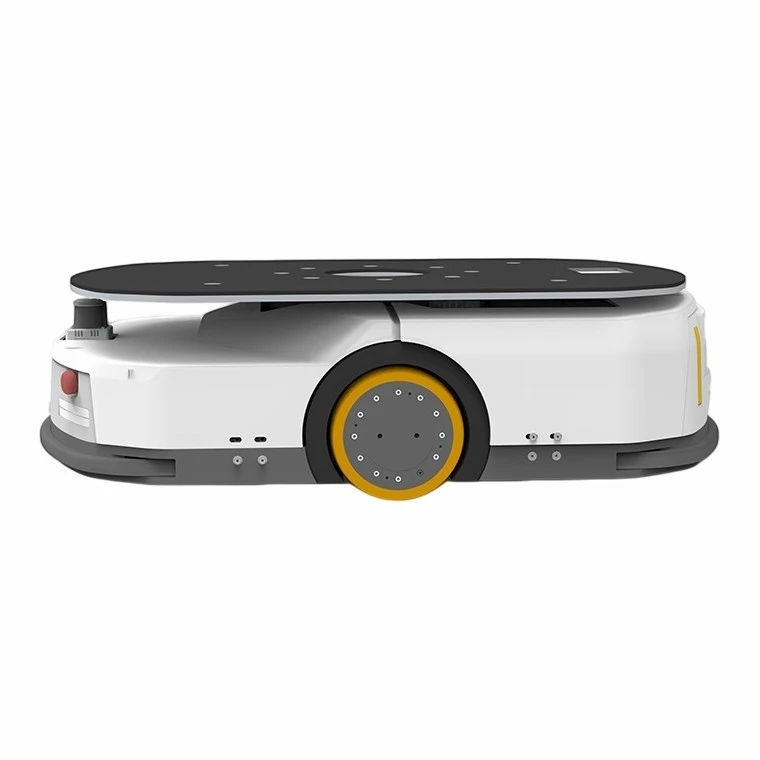
समग्र आयाम (लंबाई × चौड़ाई × ऊंचाई) |
778×540×255 (±5) |
मिमी |
|
शुद्ध वजन |
98 |
किग्रा |
|
न्यूनतम टर्निंग त्रिज्या |
778 |
मिमी |
|
चूहों से भरा हुआ |
400 |
किग्रा |
|
धरातल |
25 |
मिमी |
|
लिफ्टिंग प्लेटफार्म का आकार |
710×500 |
मिमी |
|
लिफ्टिंग ड्राइव प्रकार |
मोटर चालित |
- |
|
अधिकतम भारोत्तोलन स्ट्रोक |
60 |
मिमी |
पोजिशनिंग एवं नेविगेशन
|
वस्तु |
पैरामीटर |
|
नेविगेशन मोड |
दोहरी -मोड: लेजर एसएलएएम / क्यूआर कोड नेविगेशन |
|
लेज़र सेंसर की माउंटिंग ऊंचाई |
220 मिमी |
|
क्षैतिज स्थिति निर्धारण सटीकता |
±10 मिमी |
|
कोणीय स्थिति निर्धारण सटीकता |
±1 डिग्री |
ड्राइविंग प्रदर्शन
|
वस्तु |
पैरामीटर |
इकाई |
|
यात्रा की गति (कोई भार नहीं) |
1.9 |
m/s |
|
यात्रा गति (पूर्ण भार) |
1.5 |
m/s |
|
त्वरण (कोई भार नहीं) |
0.6 |
m/s² |
|
त्वरण (पूर्ण भार) |
0.3 |
m/s² |
|
घूर्णन गति (कोई भार नहीं) |
200 |
डिग्री/एस |
|
घूर्णन गति (पूर्ण भार) |
100 |
डिग्री/एस |
|
ड्राइविंग संरचना |
दोहरी -पहिया विभेदक ड्राइव |
- |
सुरक्षा संरक्षण विन्यास
|
वस्तु |
विवरण |
|
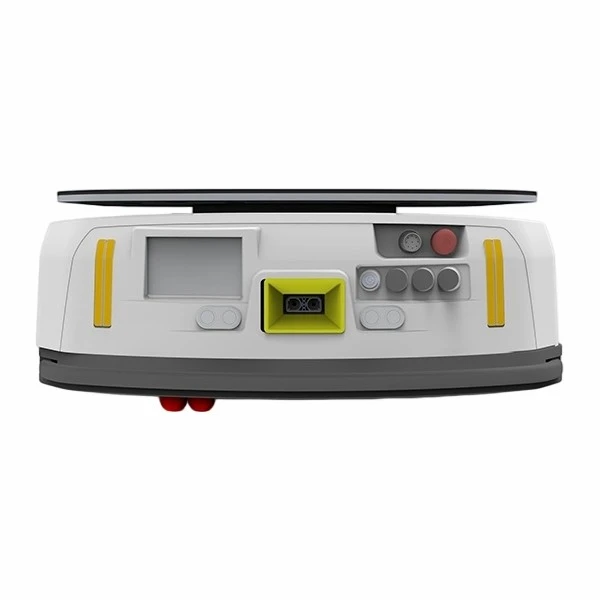
फ्रंट लेज़र एंटी-टकराव |
माउंट की ऊंचाई: 203.5 मिमी, स्कैनिंग कोण: 220 डिग्री |
|
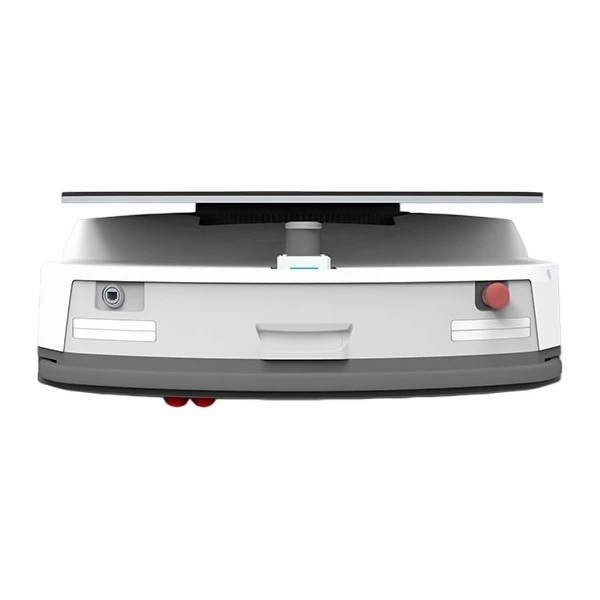
रियर लेजर एंटी-टकराव |
माउंट की ऊंचाई: 201 मिमी, स्कैनिंग कोण: 180 डिग्री |
|
आपातकालीन स्टॉप बटन |
2 टुकड़े (एक आगे, एक पीछे) |
|
टक्कर रोधी उपकरण से संपर्क करें |
पीजोइलेक्ट्रिक एज संपर्क स्विच |
|
श्रव्य एवं दृश्य अलार्म |
मानक विन्यास |
विद्युत प्रणाली
|
वस्तु |
पैरामीटर |
इकाई |
|
बैटरी प्रकार |
लिथियम आयरन फॉस्फेट बैटरी |
- |
|
रेटेड वोल्टेज और क्षमता |
48 वी/16 आह |
- |
|
मानक चार्जिंग करंट |
16 |
A |
|
सेवा जीवन |
1500 पूर्ण चार्ज -डिस्चार्ज चक्र |
- |
|
सतत कार्य समय (रेटेड लोड) |
8 |
h |
|
पूर्ण चार्जिंग अवधि |
1.5 से कम या उसके बराबर |
h |
पास करने की क्षमता और अनुकूलनशीलता
|
वस्तु |
पैरामीटर |
|
चेसिस शॉक अवशोषक डिज़ाइन |
दो-स्टेज फ्लोटिंग संरचना |
|
अधिकतम चढ़ाई ढाल |
5% से कम या उसके बराबर (3 डिग्री) |
|
अधिकतम चरण पार करने की ऊँचाई |
5 मिमी से कम या उसके बराबर |
|
सहनीय ज़मीन की असमानता |
30 मिमी से कम या उसके बराबर |
संचालन नियम एवं दैनिक रखरखाव दिशानिर्देश
1 स्टार्टअप सेल्फ-परीक्षण प्रक्रिया
चालू करने के बाद, रोबोट 1-2 मिनट के भीतर पूर्ण स्व-परीक्षण चलाएगा, जिसमें रोटरी प्लेटफ़ॉर्म रीसेट और रोटेशन निरीक्षण शामिल है। कृपया कार्य भेजने से पहले संपूर्ण स्वयं परीक्षण प्रक्रिया पूरी होने तक प्रतीक्षा करें।
2 मानक पैलेट प्लेसमेंट नियम
कार्य क्षेत्र पर सभी पैलेट एक एकीकृत दिशा में रखे जाने चाहिए। प्रत्येक पैलेट पर क्यूआर कोड का सकारात्मक Y{1}अक्ष ग्राउंड Y{2}अक्ष दिशा के अनुरूप रहना चाहिए।
ध्यान दें: उलटा पैलेट प्लेसमेंट जैकिंग के बाद रोटरी प्लेटफॉर्म के रोटेशन के साथ रोबोट की स्वचालित स्थिति सुधार को ट्रिगर करेगा।
3 नियमित उपकरण निरीक्षण
सभी कार्यात्मक भागों के लिए समय-समय पर नियमित निरीक्षण करें: लेजर एंटी-टकराव सेंसर, परिधि बंपर और ऑन-बोर्ड डिस्प्ले टर्मिनलों की उपस्थिति और कामकाजी स्थिति की जांच करें।
4 क्यूआर कोड नियमित रखरखाव
गंदगी हटाने और क्षति की जांच करने के लिए नियमित रूप से जमीन और फूस के क्यूआर कोड का निरीक्षण करें। स्थिर पहचान के लिए सभी कोड स्पष्ट रखें।
नोट: यदि कोई क्यूआर कोड बदला जाता है, तो रोबोट नेविगेशन मानचित्र में संबंधित कोड डेटा को समकालिक रूप से अपडेट किया जाना चाहिए।
5 दोष निदान एवं समस्या निवारण
✔लेज़र एंटी-टकराव ट्रिगर हुआ
यात्रा के दौरान बाधा उत्पन्न करने वाली बाधाएं अवरुद्ध करने वाली वस्तुओं को साफ़ करें, और रोबोट स्वचालित रूप से चलना शुरू कर देगा।
भरी हुई अवस्था में रुकना या पथ विचलन पहले आपातकालीन स्टॉप बटन दबाएँ। सामग्री रैक को केंद्र में रखें और लेजर सेंसर से धूल पोंछें। रोबोट को मैन्युअल रूप से मानक क्यूआर कोड स्थिति में वापस ले जाएं, और रोबोट हेडिंग को रूट तीर के साथ संरेखित करें। सिस्टम रीसेट निष्पादित करें, फिर काम फिर से शुरू करने के लिए आपातकालीन रोक जारी करें। यह विधि पथ विचलन वाले अनलोडेड रोबोटों पर भी लागू होती है।
✔ परिधि संपर्क बम्पर ट्रिगर
- अनलोड स्थिति: आपातकालीन स्टॉप सक्रिय करें, रोबोट को सही हेडिंग के साथ रूट क्यूआर कोड पर रखें, रीसेट करें और आपातकालीन स्टॉप जारी करें।
- लोड की गई स्थिति: आपातकालीन स्टॉप सक्रिय करें, पैलेट की स्थिति को मानक स्थिति में समायोजित करें, रोबोट की स्थिति बदलें, रीसेट निष्पादित करें और आपातकालीन स्टॉप जारी करें।
✔ टाइमआउट वॉयस अलार्म उठाना
यदि रोबोट निर्धारित समय के भीतर रैक को उठाने में विफल रहता है और टाइमआउट अलर्ट भेजता है: सामग्री रैक को पुन: संरेखित करें, और सुनिश्चित करें कि रैक के निचले भाग पर क्यूआर कोड ऑन{0}}बोर्ड पहचान कैमरे के साथ सटीक रूप से संरेखित है।
✔ पथ विचलन (क्यूआर कोड से रोबोट)
मार्ग पर चालू स्थिति में रहते हुए अचानक रुकना
इन-{0}}सीटू रोटेशन के दौरान क्यूआर कोड से दूर चले जाएं
- समाधान: आपातकालीन स्टॉप दबाएं, रोबोट को रूट क्यूआर कोड पर वापस ले जाएं और तीर के साथ हेडिंग को संरेखित करें, फिर रीसेट करें और पुनरारंभ करें।
- अनुस्मारक: जांचें कि क्या मार्ग पर पिछले क्यूआर कोड दागदार हैं। गंदे कोड से पहचान में विफलता, गलत मुद्रा समायोजन और आगे पथ विचलन हो जाएगा।
✔ लंबा हल्का पीला संकेतक (कोई कार्य प्राप्त नहीं हुआ)
- कमजोर वायरलेस नेटवर्क: नेटवर्क सिग्नल ठीक होने तक ऑपरेशन रोकें।
- अस्थायी सिस्टम गड़बड़ी: आपातकालीन स्टॉप दबाएँ, रीसेट निष्पादित करें, फिर सामान्य संचालन बहाल करने के लिए बटन छोड़ें।
6 विस्तारित अनुप्रयोग एवं अनुकूलन
व्यापक अनुप्रयोग दायरा रोबोट उत्पादन उपकरण, अर्ध-तैयार माल, कच्चे माल और कार्यशालाओं और गोदामों में विभिन्न नियमित कार्गो के परिवहन के लिए लागू है।
अनुकूलित सहायक अलमारियाँ हम अलग-अलग हैंडलिंग मांगों से मेल खाने के लिए पेशेवर संरचनात्मक डिजाइन टीम द्वारा समर्थित, बीस्पोक शेल्फ समाधान प्रदान करते हैं।
एलिवेटर सिस्टम एकीकरण एलिवेटर नियंत्रण प्रणालियों के साथ डॉकिंग के बाद, एएमआर पूरी तरह से बिना किसी निगरानी के क्रॉस-फ्लोर ट्रांसपोर्टेशन को पूरा करने के लिए लिफ्ट को स्वायत्त रूप से ले जा सकता है।


लोकप्रिय टैग: गोदाम एजीवी 400 किग्रा, चीन गोदाम एजीवी 400 किग्रा आपूर्तिकर्ता, कारखाना